Robot umanoide xpeng iron: prevede le tue mosse con 6 secondi di anticipo e cambia mano in tempo reale
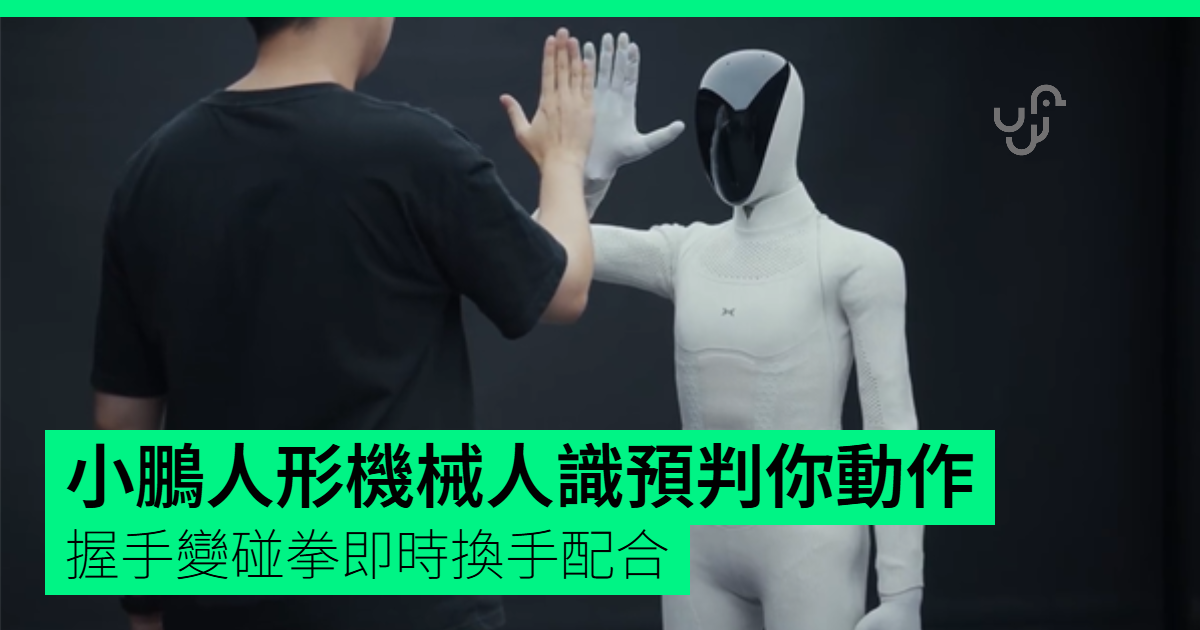

XPeng aggiorna il robot umanoide IRON con una seconda generazione di modello VLA, consentendo al sistema di riconoscere i cambiamenti nei gesti delle persone e di adeguare le proprie azioni in tempo reale. La tecnologia punta a rendere le interazioni più naturali, superando il funzionamento basato su sequenze prestabilite.
IRON interpreta i gesti ogni 0,2 secondi
In precedenza, durante un’interazione, IRON identificava il gesto dell’interlocutore e avviava un movimento già definito. Il robot, quindi, eseguiva una procedura simile a uno schema programmato: dopo aver riconosciuto una stretta di mano, completava l’azione prevista anche se la persona cambiava posizione o gesto.
Con l’aggiornamento, il robot continua a osservare ciò che accade davanti a sé e ricalcola la situazione ogni 0,2 secondi. Anche dopo aver allungato la mano, IRON mantiene attivo il processo di valutazione visiva e non si limita a portare a termine il movimento associato alla prima interpretazione.
Il sistema si orienta quindi verso una gestione più dinamica dei comportamenti umani. L’obiettivo è permettere al robot di adattarsi alle variazioni dell’interazione, senza imporre alla persona un ritmo fisso o una sequenza invariabile.
IRON anticipa i movimenti umani durante l’interazione
Secondo XPeng, IRON è in grado di prevedere i possibili cambiamenti nelle azioni di una persona nei sei secondi successivi. Questa funzione è pensata per accompagnare i movimenti mentre cambiano, combinando osservazione continua e risposta immediata.
Stretta di mano, pugno e cinque adattati in tempo reale
Nel corso della dimostrazione, il robot ha eseguito una stretta di mano, un gesto del pugno contro pugno e un cinque. Quando l’interlocutore ha trasformato improvvisamente la mano aperta in un pugno o ha spostato il punto destinato al cinque, IRON ha modificato la postura e ha cambiato mano per seguire il gesto.
Il punto centrale della prova non riguarda la complessità dei movimenti, ma la capacità di cambiare azione mentre il gesto è già in corso. Le informazioni disponibili non specificano le condizioni della dimostrazione né il relativo tasso di successo.
La tecnologia di IRON deriva dall’intelligenza artificiale fisica
XPeng collega questa capacità alla propria piattaforma di intelligenza artificiale fisica, progettata per permettere ai sistemi di comprendere e affrontare situazioni del mondo reale. La tecnologia condivide la stessa origine delle funzioni di previsione utilizzate nella guida autonoma sviluppata dall’azienda.
Secondo la società, il modello VLA consente all’intelligenza artificiale di interpretare le immagini e di selezionare l’azione successiva. Nel caso di IRON, la previsione viene applicata ai movimenti del corpo umano e alle variazioni che possono verificarsi durante un’interazione.
IRON utilizza tre chip per l’elaborazione locale
Le funzioni di previsione vengono eseguite direttamente sul robot, senza ricorrere al controllo remoto tramite cloud. IRON integra tre chip Turing AI sviluppati internamente da XPeng, con una potenza di calcolo complessiva pari a 2.250 TOPS.
XPeng ritiene che questa dotazione hardware sia sufficiente a sostenere un’elaborazione frequente e immediata, riducendo il rischio di ritardi evidenti nella risposta ai gesti.
La robotica umanoide è più complessa della produzione automobilistica
Il fondatore di XPeng, He Xiaopeng, ha dichiarato che la realizzazione di un robot umanoide presenta una difficoltà stimata in circa 20 volte superiore rispetto alla costruzione di un’automobile. L’azienda afferma di sviluppare internamente gran parte dell’hardware, del software, del design e della catena di fornitura.
La scelta di non mostrare prima il robot sarebbe stata legata alla mancanza di una capacità produttiva sufficiente. XPeng ha inoltre osservato che numerose dimostrazioni di robot presenti sul mercato vengono pubblicate dopo essere state sottoposte a montaggio.
Il passaggio di IRON dal riconoscimento iniziale di un gesto alla valutazione continua con previsione dei movimenti rappresenta, secondo la descrizione dell’azienda, un tentativo di gestire in modo più flessibile le interazioni quotidiane.