Droni ispirati ai baffi dei gatti volano al buio e trovano l’uscita nel 90% dei casi
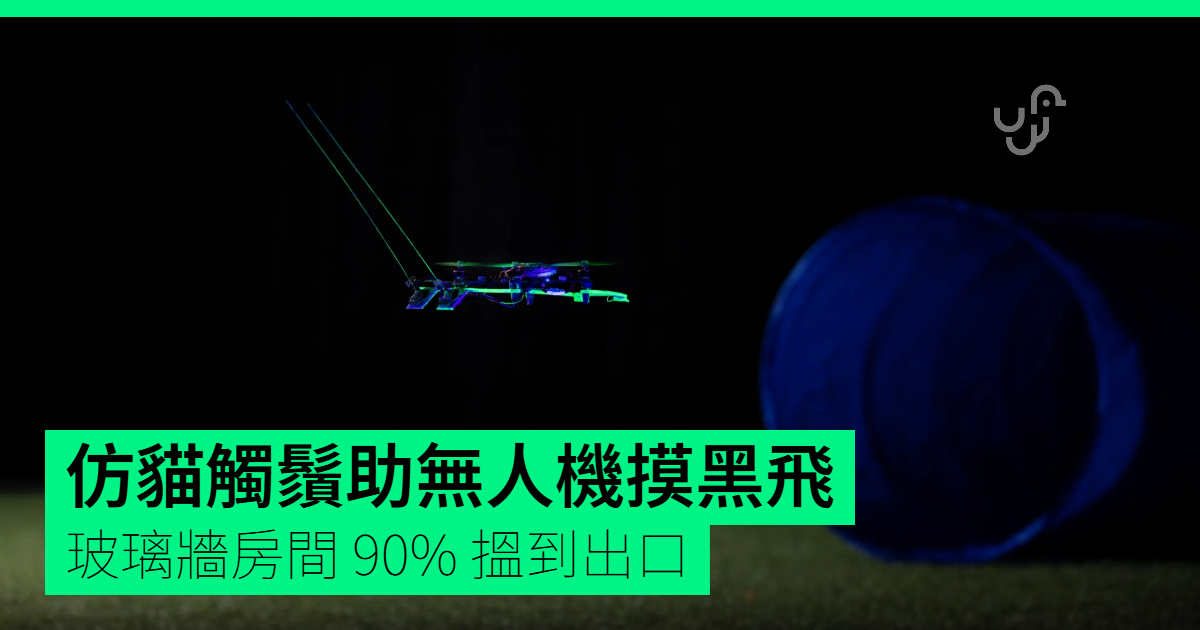

Un team dell’Università Tecnica di Delft ha sviluppato una tecnologia ispirata ai baffi sensoriali di topi e talpe. Il sistema permette a un microdrone di orientarsi attraverso il contatto, anche quando l’ambiente è completamente buio o quando videocamere e sensori laser non riescono a riconoscere gli ostacoli.
microdrone con baffi artificiali per navigare al buio
I microdroni possono essere utili nelle operazioni di soccorso, nelle ispezioni di sicurezza e nel monitoraggio ambientale. Le dimensioni ridotte, però, limitano lo spazio disponibile e la capacità di calcolo necessaria per installare numerosi sensori.
In genere, questi velivoli utilizzano videocamere oppure sistemi LiDAR, basati sulla scansione laser per misurare le distanze. In presenza di fumo intenso, gallerie completamente scure, superfici trasparenti o ostacoli riflettenti, tali strumenti possono fornire dati errati o smettere di funzionare. Anche una semplice lastra di vetro può non essere rilevata, con il rischio di una collisione.
Per superare questo limite, i ricercatori hanno preso spunto dagli animali che si muovono nell’oscurità grazie ai baffi. L’obiettivo è consentire al drone di esplorare l’ambiente tramite leggere sollecitazioni fisiche, mantenendo la capacità di navigare anche tra polvere e fumo.
sensori tattili del microdrone e funzionamento a pressione
Il progetto, realizzato per droni con un peso inferiore ai 100 grammi, è stato sperimentato su un modello da 44,1 grammi. Il velivolo è stato equipaggiato con due baffi artificiali in lega di nichel-titanio, ciascuno lungo 200 millimetri e con un diametro di 0,4 millimetri. Ogni elemento supera quindi la lunghezza della struttura del drone.
Alla base di ciascun baffo sono collegati tre micro-sensori di pressione. Quando il filamento entra in contatto con una superficie e si piega, le variazioni di pressione permettono al sistema di stimare la posizione e la profondità del punto toccato. L’intero apparato tattile pesa appena 3,2 grammi.
controllo integrato e riduzione degli errori
La rilevazione dei dati, l’elaborazione e il controllo del volo avvengono direttamente a bordo, tramite un microcontrollore. L’algoritmo tattile utilizza soltanto 34 kilobyte di memoria e non richiede computer esterni né sistemi di localizzazione.
La lunghezza dei baffi ha inizialmente creato difficoltà durante il volo lungo le pareti. La resistenza esercitata dal contatto poteva far ruotare il drone e provocarne la caduta. Dopo 72 prove, condotte con sei angolazioni e tre velocità differenti, è stata scelta un’inclinazione di 45 gradi. Questa configurazione ha ridotto la deviazione del velivolo, evitando le cadute e offrendo un campo di rilevamento frontale più ampio rispetto all’angolo di 60 gradi.
Flussi d’aria prodotti dalle eliche, vibrazioni e variazioni della temperatura potevano causare una deriva nelle misurazioni. Con un normale filtro passa-banda, il tasso di falsi contatti arrivava al 38,24%. L’algoritmo di compensazione sviluppato dal team ha invece portato gli errori rilevati a zero nella soglia di prova selezionata.
microdrone in ambienti senza luce e tra pareti di vetro
Durante gli esperimenti, il drone ha seguito i contorni di superfici rigide e morbide in condizioni di buio totale. Procedendo vicino alle pareti, ha raccolto informazioni tattili e costruito una mappa dell’ambiente sconosciuto, riuscendo infine a individuare l’uscita senza utilizzare la videocamera.
La ricostruzione delle superfici è risultata precisa anche nel caso di pannelli bianchi e lastre trasparenti in acrilico, con un errore medio compreso tra 4 e 6 millimetri. Le prove hanno coinvolto tre pareti trasparenti disposte parallelamente e altre tre collocate con angolazioni differenti. Il drone è riuscito a superare tutte le configurazioni testate.
Il confronto con un sistema laser ToF ha evidenziato un limite importante: quando il laser non era perpendicolare al vetro, le misurazioni diventavano irregolari o risultavano inutilizzabili. I baffi artificiali, invece, hanno continuato a fornire informazioni affidabili.
Dopo il contatto con una parete, il microdrone ha mantenuto un volo parallelo a una distanza compresa tra 60 e 100 millimetri. In una stanza delimitata da pareti di vetro, ha trovato un’uscita larga circa 76 centimetri nel 90% dei test.
limiti della tecnologia e possibili applicazioni nei soccorsi
Il sistema si trova ancora in una fase esclusivamente sperimentale ed è stato dimostrato soltanto in laboratorio. La velocità di volo resta contenuta e le prove hanno considerato superfici con forme relativamente controllate. In presenza di superfici molto curve o in movimento, il drone oscilla maggiormente e la qualità della ricostruzione diminuisce.
I baffi artificiali sono quindi pensati come strumento di rilevamento complementare e non possono ancora sostituire videocamere e LiDAR in ogni scenario. Tra gli impieghi potenziali rientrano il soccorso, le ispezioni di sicurezza e il monitoraggio ambientale.
Se la tecnologia dovesse dimostrarsi efficace anche tra fumo e polvere, microdroni di questo tipo potrebbero essere utilizzati per entrare nelle macerie di edifici crollati e cercare eventuali superstiti. Al momento non sono state effettuate prove sul campo e non esiste una tempistica per la commercializzazione.